연합뉴스
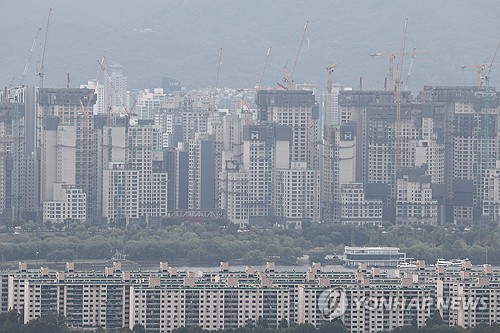
올해 서울 아파트 재산세 3조원 돌파…1년 새 4천781억 급증
PR Newswire
상하이 2026년 10월 21일 /PRNewswire/ -- 로보파티(RoboParty)가 로봇공학 연구와 체화된 AI(embodied AI) 개발을 위한 고성능 풀스택 오픈소스 휴머노이드 플랫폼 RP1(ROBOTO 01)을 발표했다. RP1은 핵심 하드웨어 및 소프트웨어에 대한 접근성과 모듈식 구성이 결합된 형태로 연구자는 이를 통해 로봇의 작동 방식을 살펴보고 시스템을 수정하며 자신의 프로젝트에 맞게 조정할 수 있다.
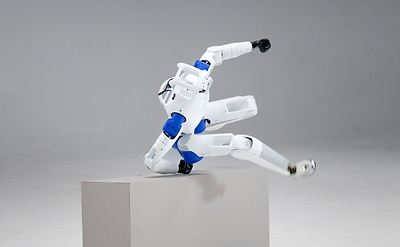
장애물을 통과하는 RP1의 실제 촬영 사진
연구자는 하드웨어와 제어 시스템, 학습 알고리즘이 어떻게 상호작용하는지, 이들 계층의 변화가 물리적 동작에 어떤 영향을 미치는지 파악해야 한다.
로보파티는 체화된 AI 연구에서 기술의 투명성과 연구자의 자율성이 중요하다고 보고 있다. 엔지니어링 자료와 개발 도구를 공유해 한 팀의 작업이 다른 팀이 검토하고 확장하며 개선할 수 있는 기반이 되게 하는 것이 회사의 목표다.
풀스택 오픈소스: 하드웨어부터 배포까지
RP1의 개발 스택은 기계 구조, 전자장치, ROMOMO 액추에이터 기술, 모션 제어, 시뮬레이션, 학습, 배포를 망라한다. 기술 문서와 연구 자료는 로봇의 물리적 구조와 알고리즘을 동작으로 구현하는 소프트웨어를 연결해 준다.
연구자는 공개된 자료와 해당 라이선스의 범위 안에서 미리 정해진 인터페이스를 넘어 시스템을 검토하고 수정할 수 있다. 물리적 동작이 알고리즘의 의도된 출력과 다를 경우 관련 하드웨어와 제어 방식, 모델을 조사할 수 있다. 제어 인터페이스와 실행 피드백에 접근할 수 있어 학습 결과와 실제 실험을 비교할 수 있으며, 이를 통해 연구팀은 문제를 파악하고 접근법을 개선할 수 있다.
로보파티 랩(RoboParty Lab)이 지속적으로 개발 중인 PartyOS는 모션 제어, 모션 리타기팅(motion retargeting), 학습 도구를 통합하는 기술이다. 상위 수준의 인지, 상호작용, 작업 수행 기능은 추가 통합과 검증이 필요하며 추가 소프트웨어 구성요소는 단계적으로 오픈소스로 공개할 예정이다.
연구를 위한 설계: 프로젝트에 맞게 로봇 조정
스탠다드(Standard) 버전은 높이 약 1.3m에 능동 자유도가 24로 보행, 균형 및 시뮬레이션에서 실제 환경으로의 전이(sim-to-real) 연구를 지원한다. RP1 Pro는 능동 자유도가 30으로 이 중 목은 2축이고 각 팔은 7축이다. 엔드투엔드 정책 연구와 인간과 로봇의 상호작용, 체화된 데이터 수집을 목적으로 여러 구성이 가능하다. 두 버전의 자유도 수에는 다관절 로봇 손(dexterous hand)의 자유도가 포함되지 않는다.
연구팀은 교체 가능한 헤드 모듈과 손목 장착형 엔드이펙터, RP Hand 덱스터러스 핸드, 확장 가능한 컴퓨팅 옵션을 통해 물체 조작과 모델 개발 실험에 맞춰 플랫폼을 구성할 수 있다. 오픈소스 하드웨어 및 소프트웨어 자료를 통해 연구 요구사항의 변화에 따른 수정도 가능하다.
연구팀은 동일한 하드웨어에서 제어 방식을 비교할 수도 있고 기존 방식을 유지하면서 하드웨어 변경의 영향을 조사할 수도 있다. 연구자는 로봇 모델과 소프트웨어 구성, 실험 기록을 토대로 이 차이를 추적하고 문서화된 조건에서 반복 시험을 할 수 있다.
이를 통해 연구팀은 변경 사항과 시험 조건을 명확히 파악하면서 다양한 연구 주제에 공통 플랫폼을 활용할 수 있다. 각 구성에는 여전히 목표 작업에 맞는 모델과 제어 설정, 검증이 필요하다.
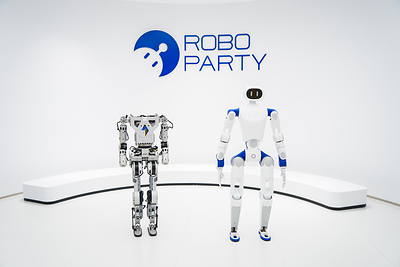
ROBOTO Origin(RPO)와 RP1(왼쪽부터)
로보파티 소개
로보파티는 2025년 상하이에서 설립된 기업으로 주 사업은 로봇공학 연구와 체화된 AI 개발을 위한 휴머노이드 하드웨어, 모션 제어, 소프트웨어 및 오픈소스 도구 개발이다.
깃허브: github.com/Roboparty/RP1
웹사이트: roboparty.com
미디어 문의: marketing@roboparty.com

Hi, I’m Greg – Product Designer
{page_url}


Notion


More

Screenshot

Long
Screenshot

Copy link

Send to your
devices

QR code


관심 없음
{카테고리}에 관심 없음